

Добавлен в корзину
стоимость

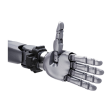
Роботизированная рука BrainCo U21VT — это биомиметическая ловкая рука с 10 DoF, предназначенная для точной манипуляции объектами.
Устройство оснащено шестью прецизионными микромоторами и датчиками положения и тока, что обеспечивает точность управления до 0,1 мм и максимальную полезную нагрузку до 20 кг.
Интеллектуальное управление включает защиту от остановки, перегрузки, высокой температуры и столкновений, а также поддержку тонкой манипуляции без риска повреждения.
Для интеграции доступны интерфейсы 485, CAN FD и EtherCAT, а SDK поддерживает языки Python и C с совместимостью систем Linux, Windows и ROS.
Модель допускает онлайн-обновления OTA и оснащена световыми индикаторами для отображения текущего статуса работы.
| Тип | роботизированная рука |
| Бренд | BrainCo |
| Артикул | U21VT |
| Рабочая температура | -10 - 40 °C |
| Дополнительные возможности | Категория: Степени свободы / Название продукта: Биомиметическая ловкая рука Revo 2 / Максимальное расстояние открытия (от указательного до большого пальца): 113 mm / Сила захвата пяти пальцев: 50 N / Максимальная полезная нагрузка одного пальца: 8 kg / Максимальная полезная нагрузка всей руки: 30 kg / Срок службы пальца: 300,000 cycles / Конфигурация датчиков: Датчики положения, датчики тока / Основной материал: Авиационный алюминиевый сплав и пластик пищевого качества / Кинематическая способность: 10 DoF биомиметических суставов / Приводы: 6 прецизионных микромоторов / Интеллектуальное управление: Тонкая манипуляция, защита от остановки, защита от тряски и падения / Диапазон измерения (настраиваемый): 0 - 25 N / Минимальное разрешающее усилие: 0.1 N / Точность измерения: 5% FS / Порог перегрузки: ≥50 N / Дистанция сенсора приближения: 0 - 1 cm (человеческая рука) / Частота коммуникации: ≥50 Hz / Эффект LED: Описание / Зеленый мигающий: Включение питания (сброс не завершен) / Зеленый постоянный: Нормальная работа (сброс завершен) / Синий постоянный: Аномалия запуска (невозможно загрузиться) / Красный постоянный: Аномалия / Голубой постоянный: Выполняется OTA-обновление / Оранжевый постоянный: Напряжение питания слишком низкое / Примечание: Пользователь может настроить пользовательские цвета и узоры. / ID мотора: Описание / FINGERID_THUMB: Сгибание большого пальца / FINGERID_THUMB_AUX: Вспомогательный большой палец / FINGERID_INDEX: Указательный палец / FINGERID_MIDDLE: Средний палец / FINGERID_RING: Безымянный палец / FINGERID_PINKY: Мизинец / Статус мотора: Описание / MOTOR_IDLE: Сустав в покое / MOTOR_RUNNING: Сустав работает / MOTOR_STALL: Сустав в остановке / Высота (от основания ладони до кончика среднего пальца): 160 mm / Сила захвата кулаком: ≥50N / Сила щипка: ≥15N / Рабочий шум (на 50 см): ≤50dB / Скорость сгибания/разгибания: ≤0.65s / Максимальное расстояние открытия и закрытия: 100mm(от большого до указательного пальца) / Интеллектуальная защита: Защита по току, защита от остановки, защита от высокой температуры, защита от столкновений / Интеграция SDK: SDK поддерживает Python/C и совместим с системами Linux/Windows/ROS. / Онлайн-обновление: Поддержка OTA онлайн-обновлений / Световой эффект: Описание / Желтый мигающий: Питание слишком низкое / Функция: Кнопка / Сброс: Короткое нажатие / Восстановление заводских настроек: Долгое нажатие 5 секунд / Жест кулака: Короткое нажатие 2 раза / MOTOR_TURBO: турбо / Примечание 1: Во время процесса калибровки положения, если ловкая рука в данный момент захватывает объект, она уронит объект. / Примечание 2: После включения питания ловкой руки калибровка положения должна быть успешно завершена перед разрешением нормального управления. / Интерфейс: Модель разъема / 485: A1257WV-S-2P-6T / CAN FD: A1257WV-S-2P-6T / EtherCAT: A1257WV-S-5P-6T / VCC: XT30UPB-M |
| Точность | 0.1 mm |
| Вес | 0.383 кг |


Гексакоптер Elistair Orion 2 представляет собой небольшой летательный аппарат с привязью, используемый для полетов на ограниченной территории. Дрон широко востребован при мониторинге частной собственности, проведении общественных мероприятий или контроле дорожного движения. Модель оснащена мощным аккумулятором емкостью в 4500 мАч, который обеспечивает его длительную работу в течение 24 часов. Аппарат имеет обзор на 360 градусов, чтобы вы могли контролировать охраняемую или патрулируемую территорию полностью и в случае возникновения инцидентов сразу реагировать.
Беспилотник работает на частоте от 0.433 до 2.4 ГГц. Съемка ведется с разрешением в 1920х1080р со скоростью 30 кадров в секунду. У дрона установлена камера с объективом в 35 мм, поддержкой оптического зума и цифрового зума. Это модель профессионального класса, рассчитанная на интенсивную эксплуатацию и поддержку работы в любую погоду.
Elistair Orion 2 летает со скоростью до 50 км/час, поддерживает сигнал от пульта управления на расстоянии до 10 км. Максимальная грузоподъемность аппарата составляет 2 кг, чтобы вы могли установить дополнительное оборудование и увеличить функциональность устройства.


Аккумулятор Insta360 One X2 представляет собой надежное и качественное решение среднего ценового сегмента. Предназначается для использования с современными компактными видеокамерами. Позволяет значительно продлить время съемки кадров для социальных сетей, музыкальных клипов, кинофильмов, блогов и личных коллекций. Обладает емкостью ячеек в 1630 мА/ч, что обеспечивает дополнительные 80 минут высококачественных кадров. Работает на стандартном напряжении 3.85 В. Полностью совместим со специальным зарядным устройством Fast Charge Hub.
Аккумулятор Insta360 One X2 изготавливается с надежным корпусом из прочного пластикового полимера. Окрашен в матовый черный цвет. Среднее время полной зарядки составляет 90 минут. Предусмотрен эластичный резиновый уплотнитель, защищающий от попадания влаги. Встроены две застежки для надежной фиксации в корпусе видеокамеры. Подходит для портативных устройств серии ONE X2.


Смарт-контроллер Autel RoboticsSmart Controller SE представляет собой современное высокотехнологичное устройство премиального класса. Применяется для использования с современными полетными устройствами. Предоставляет возможность удобного управления и просмотра видеосигнала со встроенных камер дрона. Оснащается четким и ярким дисплеем с OLED матрицей диагональю 6.4 дюйма. Разрешение составляет 2340 на 1080 точек. Встроены две удобные складные антенны.
Смарт-контроллер Autel RoboticsSmart Controller SE изготавливается в стильном лаконичном дизайне. Выполнен из долговечного полимерного пластика. Окрашивается в матовый серый цвет. Встроенный радиомодуль использует частоты диапазона 2.4 ГГц. Способен работать с максимальной дальностью в 15 км. Установлен операционная система Android с широкими возможностями настройки. Обладает устойчивостью к воздействию влаги IP43. Встроена аккумуляторная батарея с емкостью 1900 мА/ч.


